壹 / 肆 · 人形机器人

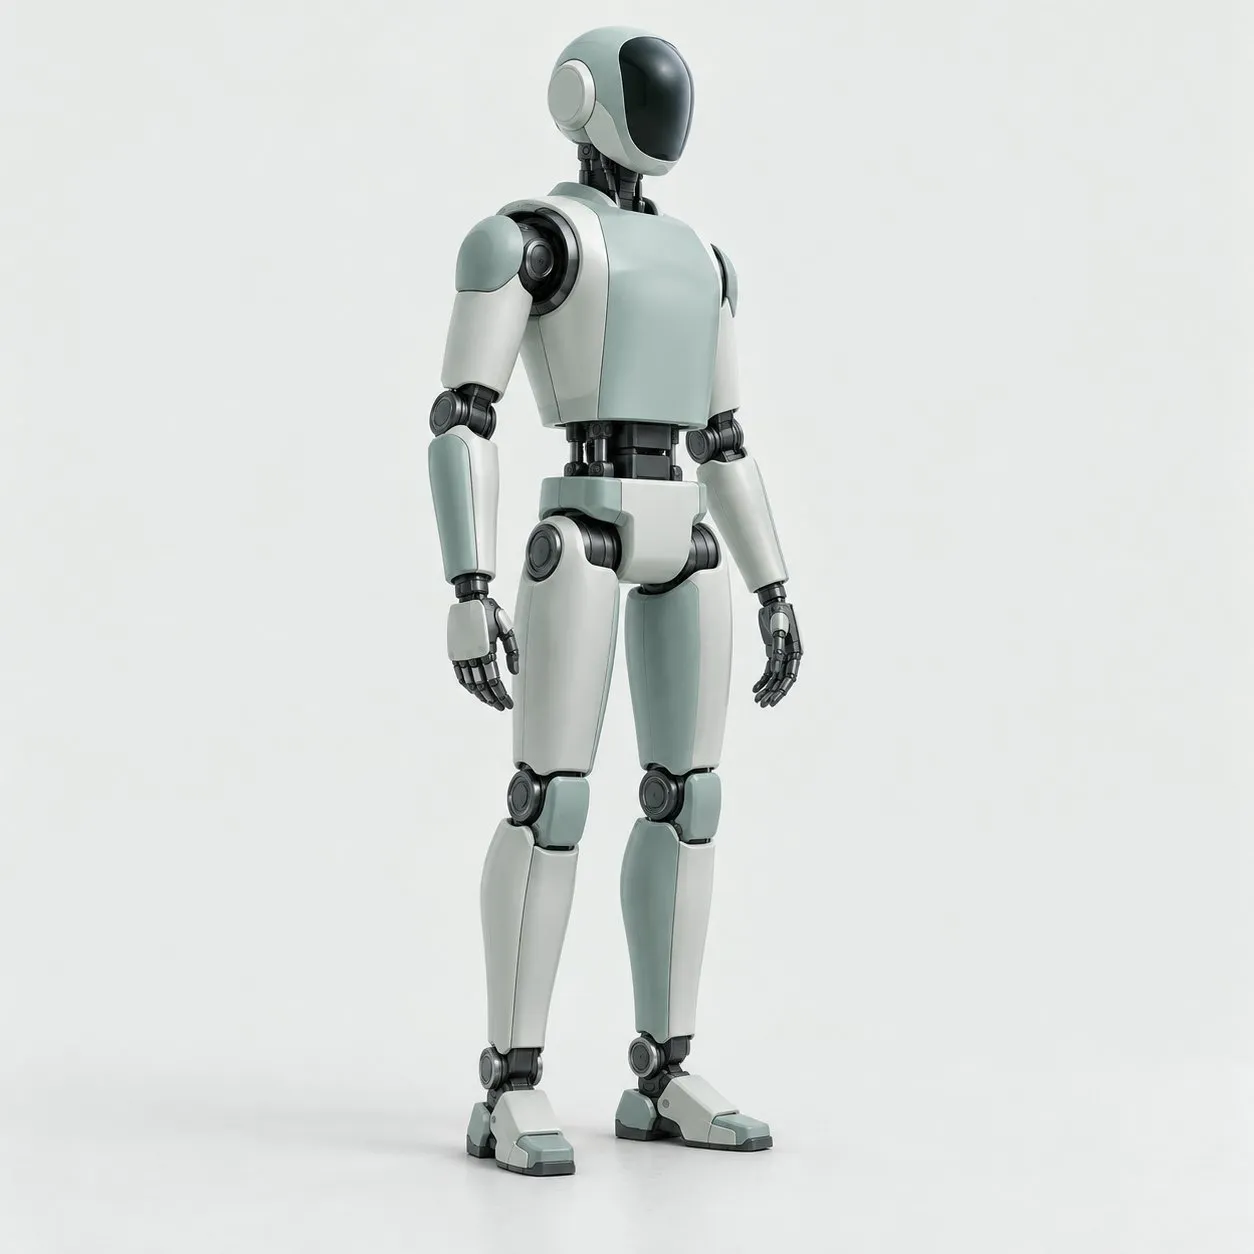
衡 衡,平也

双足立地,全身协同求衡。在为人而设计的空间里,自如行走、搬运与作业。

了解更多
衡 · 人形机器人

贰 / 肆 · 四足机器人

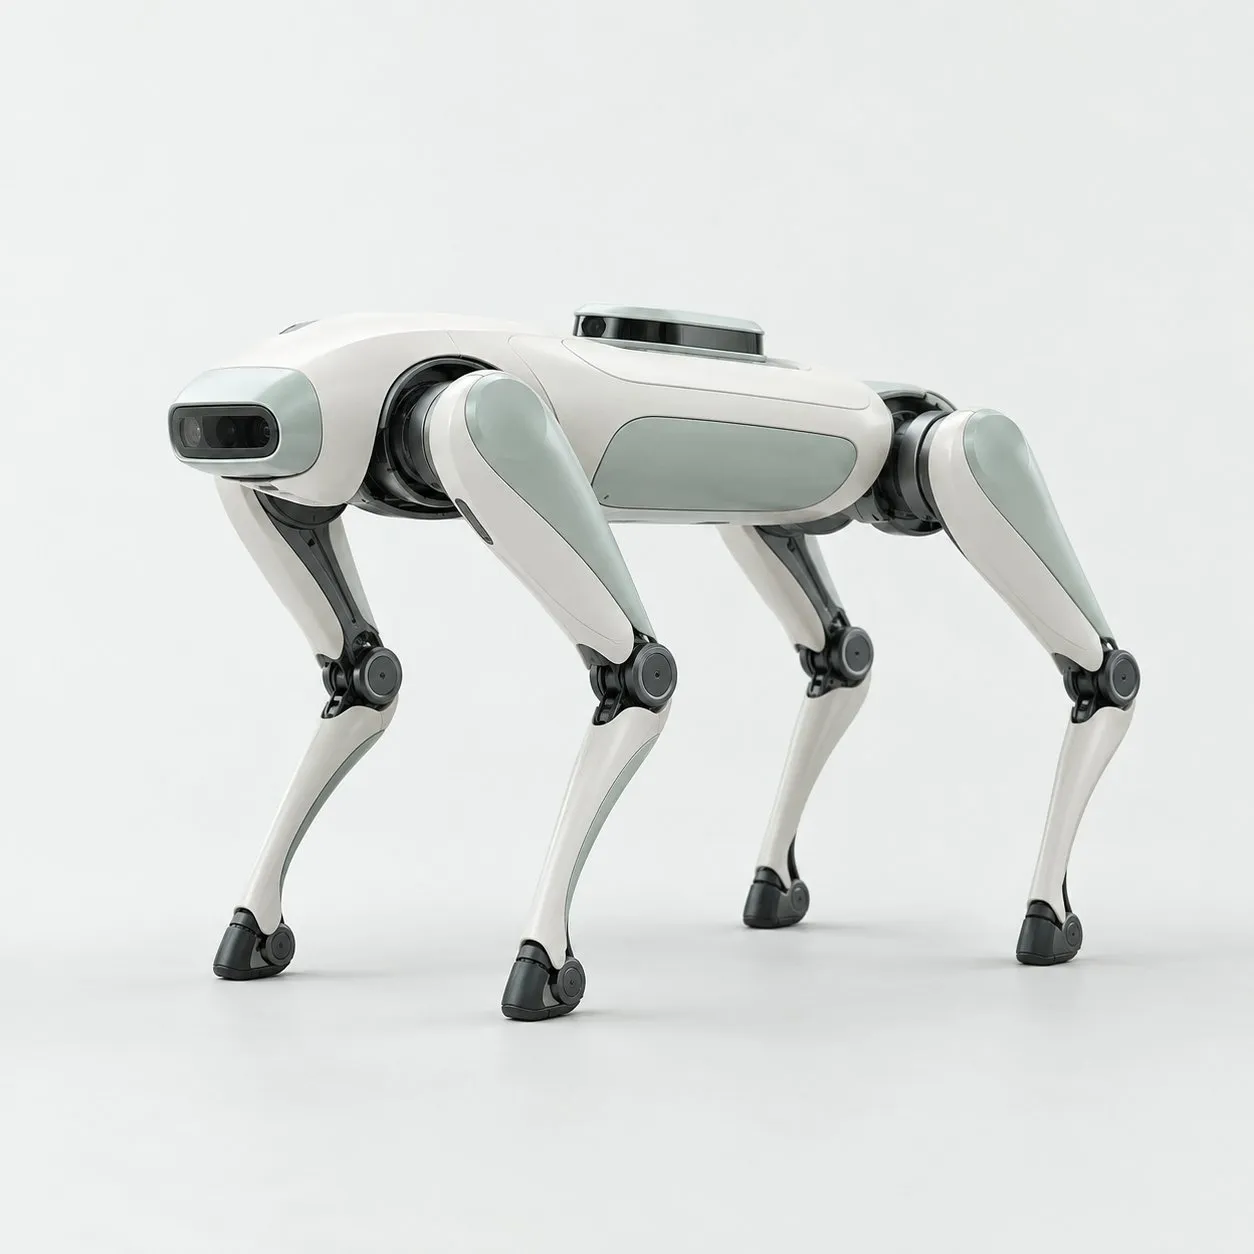
巡 巡,视行也

踏过台阶、碎石与积水,昼夜巡视变电站、管廊与园区。

了解更多
巡 · 四足机器人

叁 / 肆 · 灵巧手与机械臂

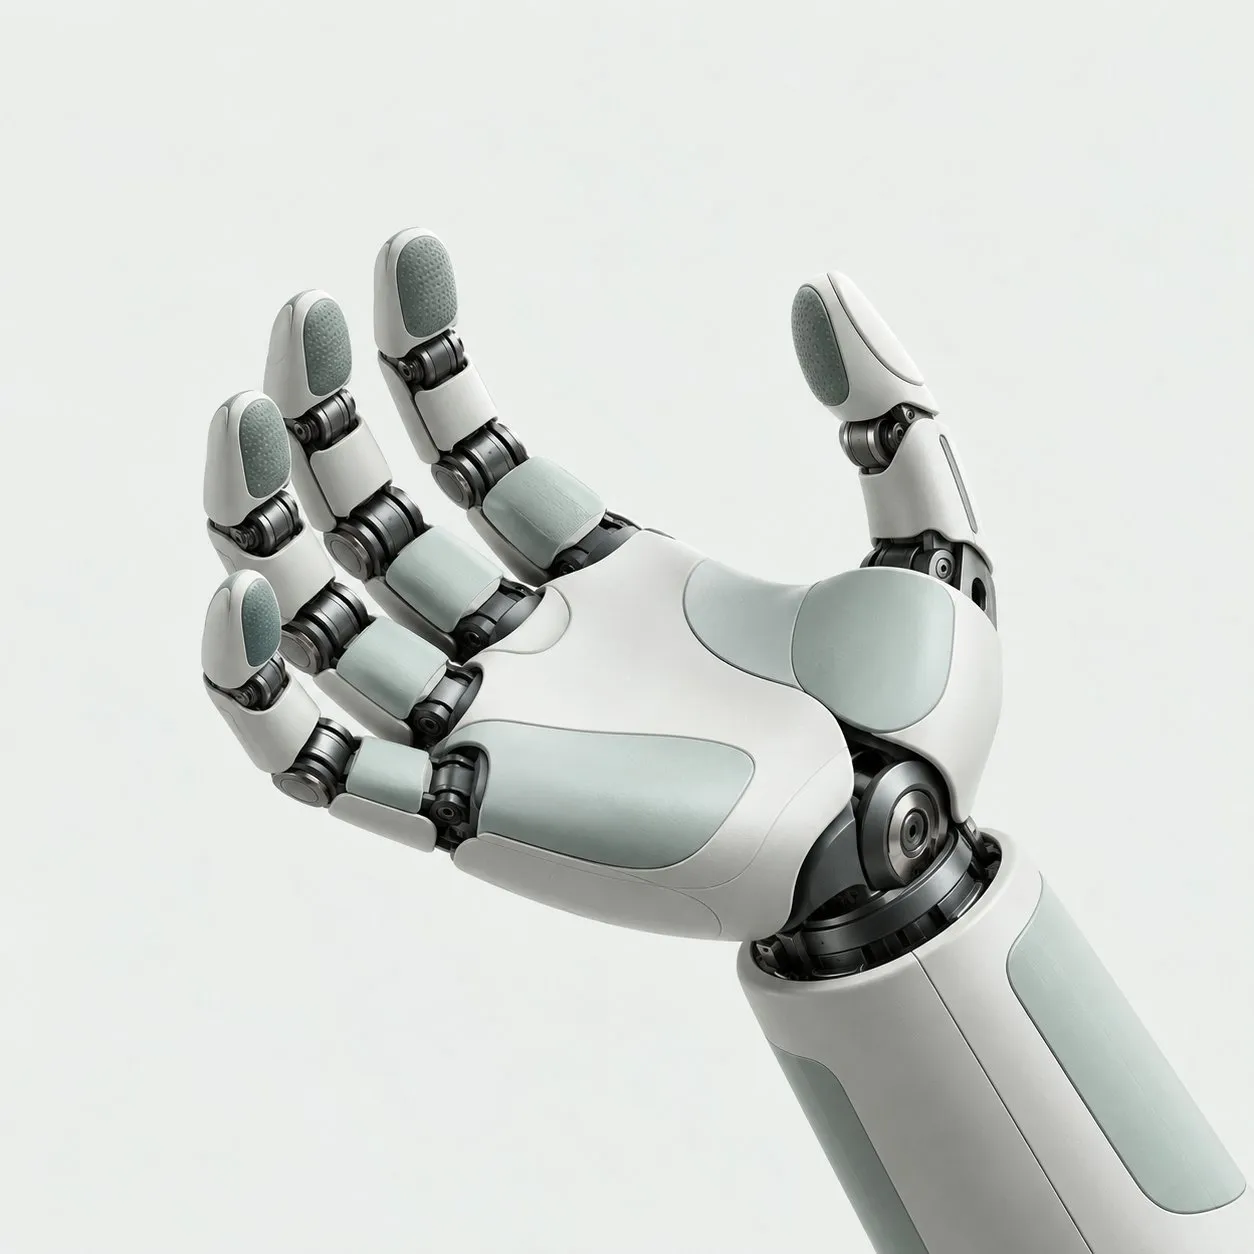
巧 巧,技也

能托起一只宋瓷茶盏,也能拧紧一颗 M3 螺丝。

了解更多
巧 · 灵巧手与机械臂

肆 / 肆 · 具身大模型平台

格物 格,至也

一套权重,驱动三种身体;在一台机器上学会的能力,接入平台的机器都能复用。

了解更多
格物 · 具身大模型平台

开放格物平台、仿真场与开发套件,与学界一同推进具身智能的基础研究与人才培养。

科研 · 场景概述Overview

与学界
同格一物

具身智能仍有大量基础问题悬而未决。我们把格物平台、仿真场与本体开发套件开放给高校与研究院,提供可复现的实验平台,也从学界的新想法里获得启发。

科研 · 高校与研究院

Value

场景价值

  • 开放平台

    开放模型接口、仿真场与数据工具链,研究成果可以直接上真机验证。

  • 可复现

    统一的本体与软件栈,让不同实验室的实验结果可以对照、可以复现。

  • 共育人才

    联合课程、竞赛与实习,培养懂算法也懂物理的下一代工程师。

Cases

应用案例

  • 具身智能联合实验室
    01 具身智能联合实验室

01 / 03