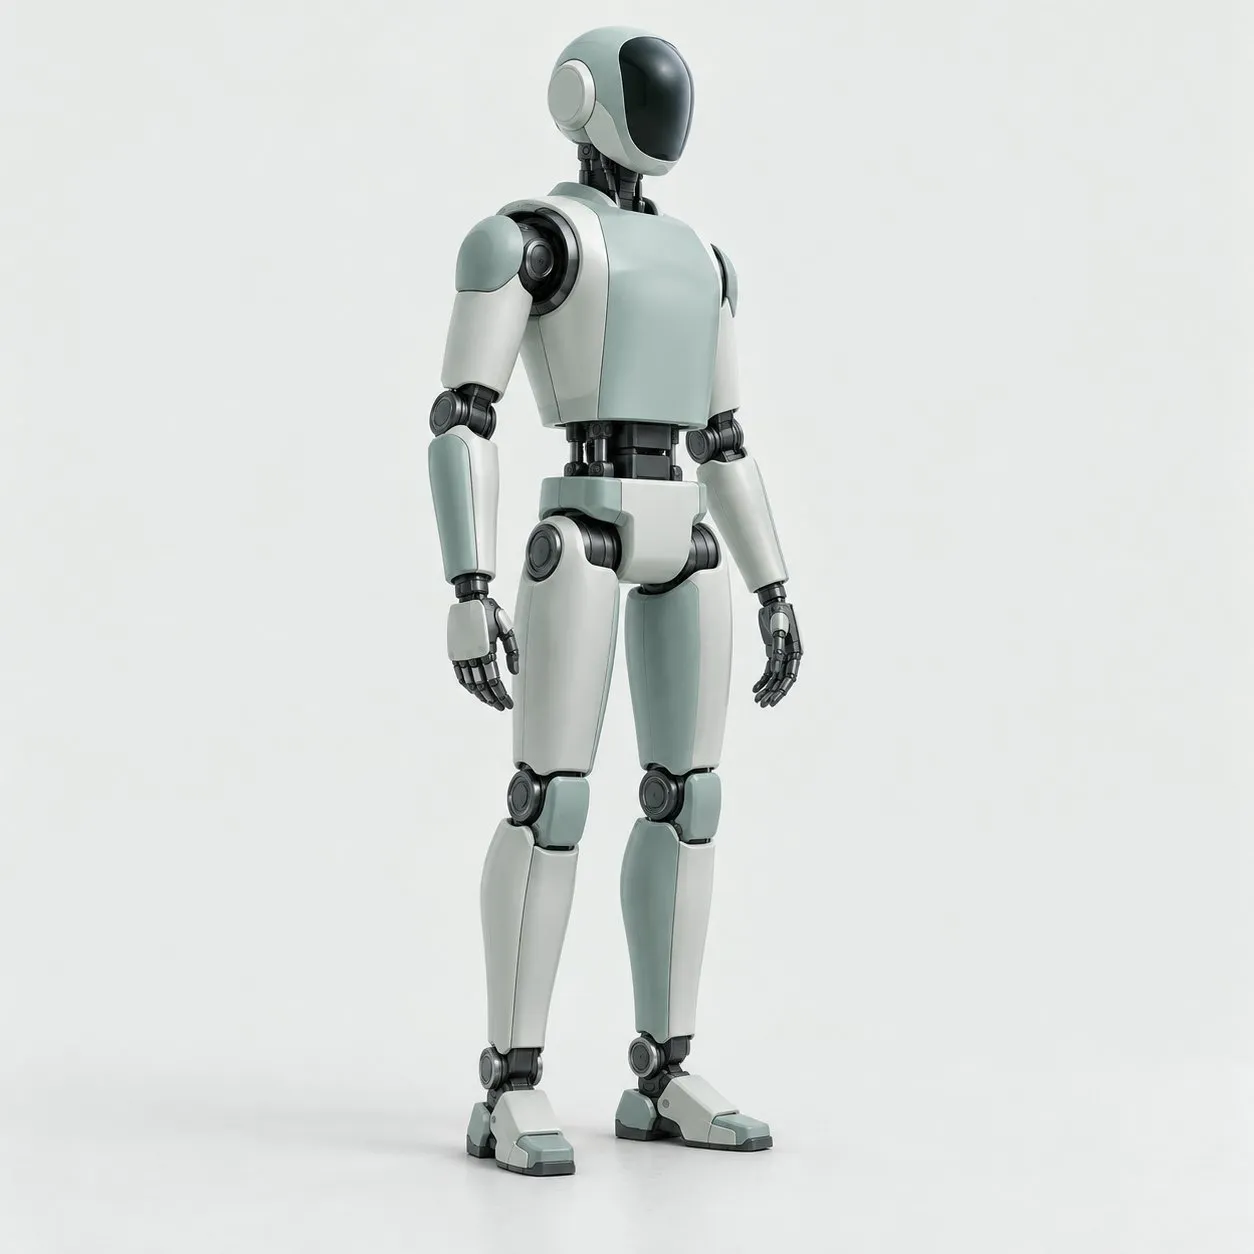
壹 / 肆 · 人形机器人

衡 衡,平也

双足立地,全身协同求衡。在为人而设计的空间里,自如行走、搬运与作业。

了解更多
衡 · 人形机器人

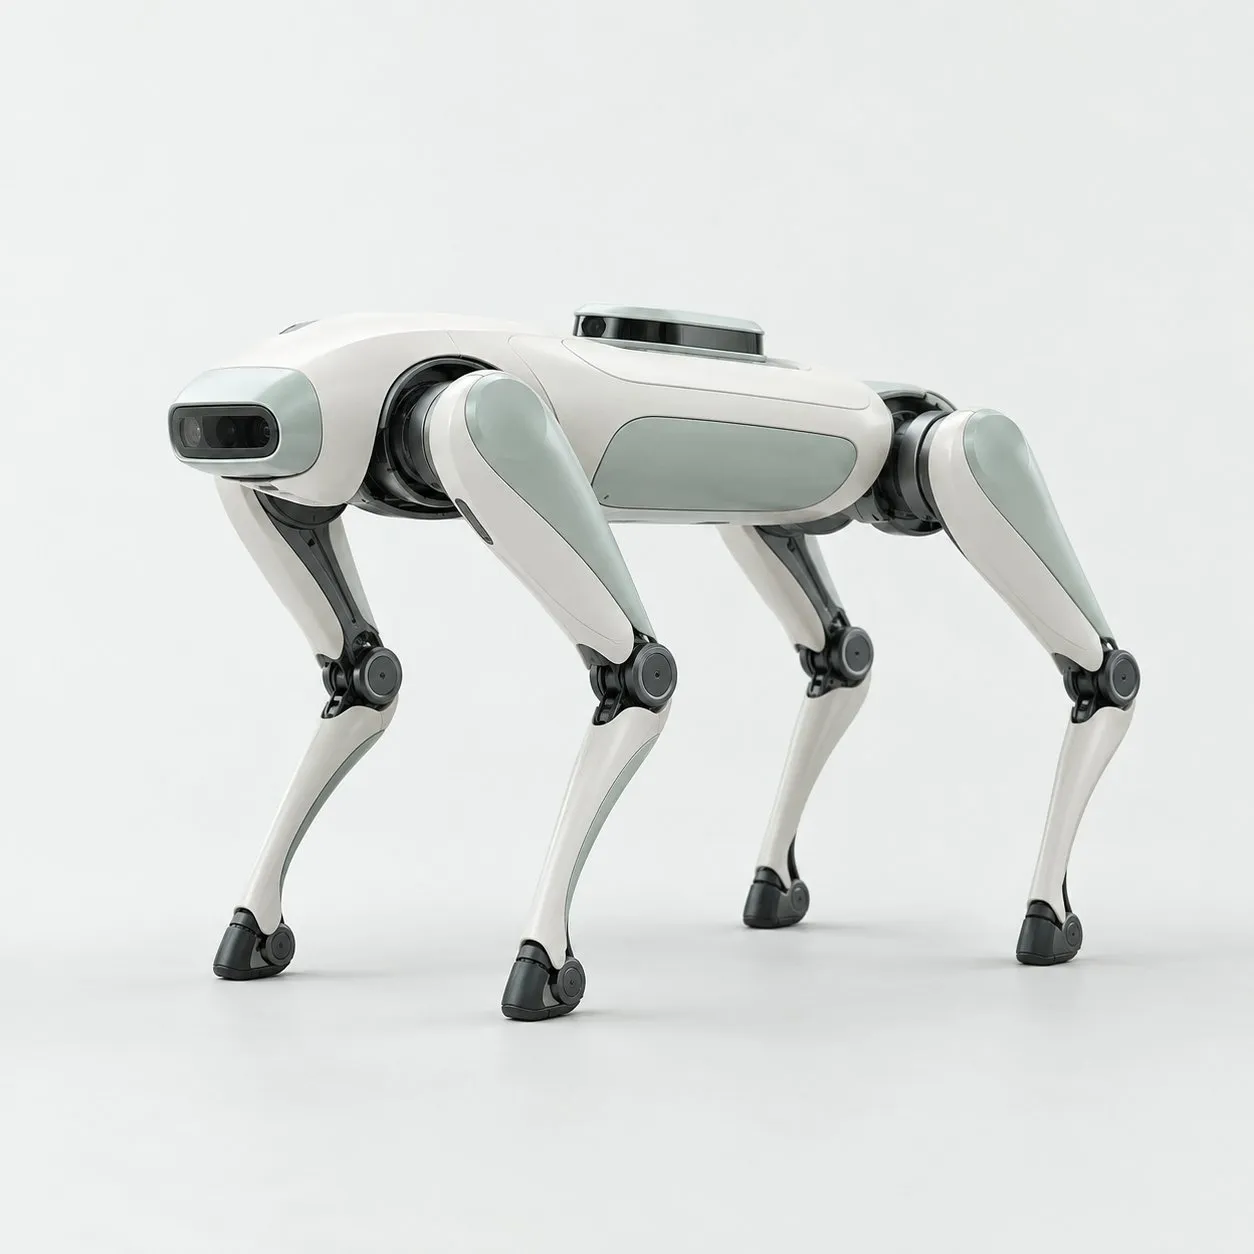
贰 / 肆 · 四足机器人

巡 巡,视行也

踏过台阶、碎石与积水,昼夜巡视变电站、管廊与园区。

了解更多
巡 · 四足机器人

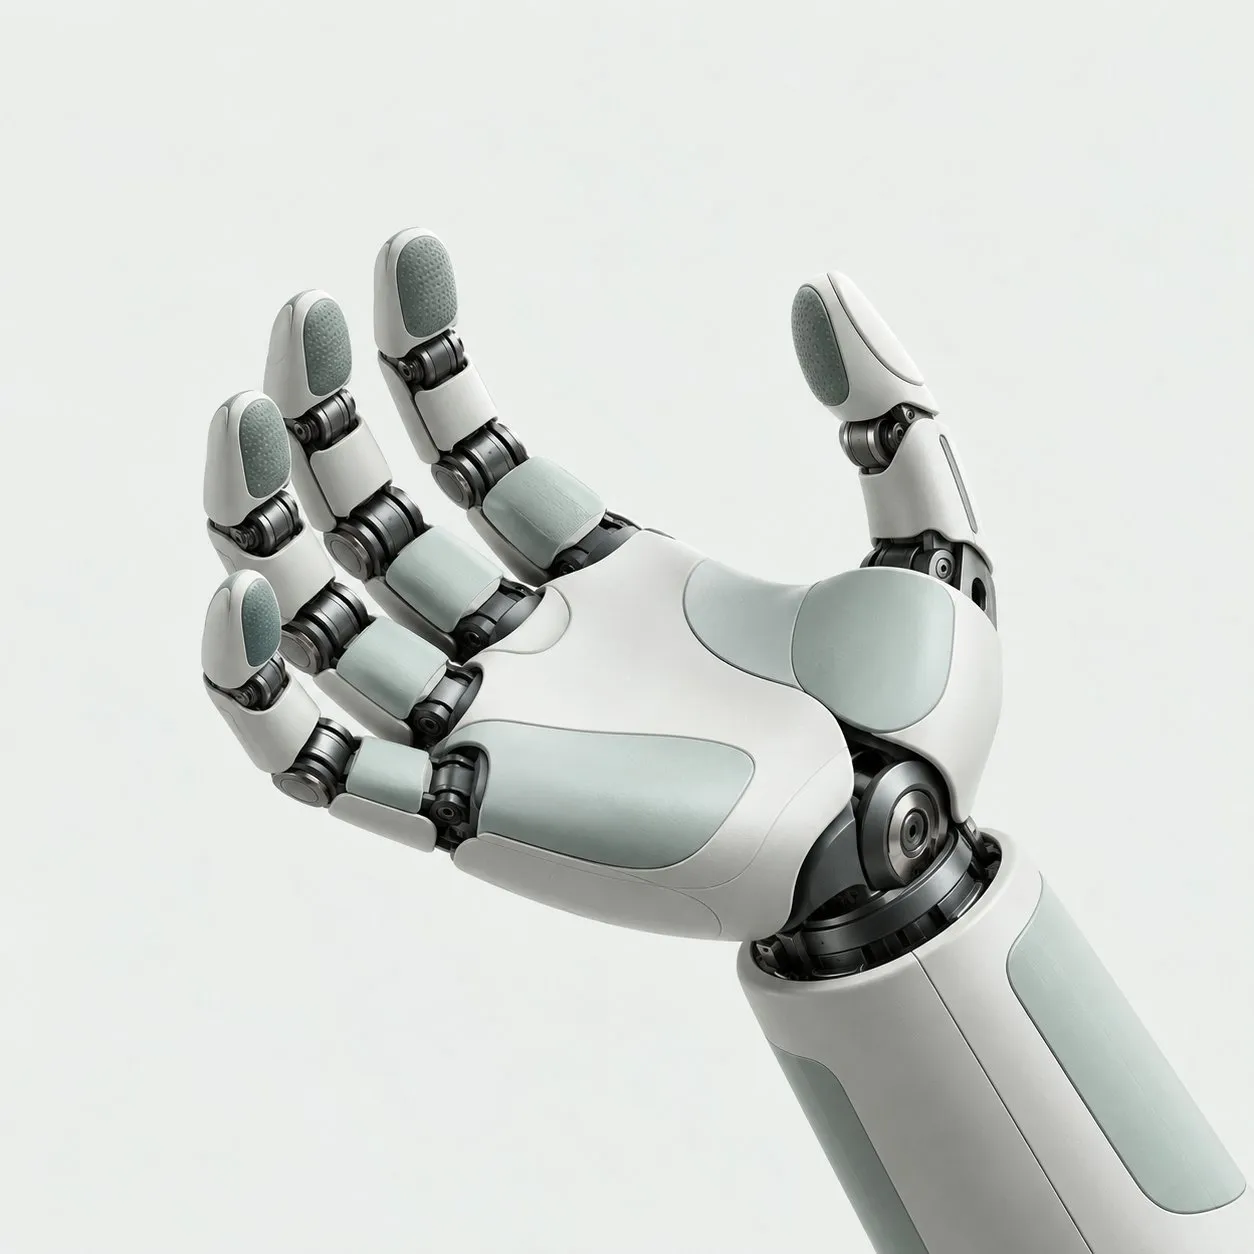
叁 / 肆 · 灵巧手与机械臂

巧 巧,技也

能托起一只宋瓷茶盏,也能拧紧一颗 M3 螺丝。

了解更多
巧 · 灵巧手与机械臂

肆 / 肆 · 具身大模型平台

格物 格,至也

一套权重,驱动三种身体;在一台机器上学会的能力,接入平台的机器都能复用。

了解更多
格物 · 具身大模型平台

具身大模型平台 · 格,至也

肆 · 格物Positioning

宋儒释「格物」为即物而穷其理。格物大模型正是这样学习的:不只读万卷书,更在真实世界里一次次伸手、触碰、试错,从物理中归纳常识,再把常识化为可靠的动作。

Highlights

从物理中学会常识

  • 一脑多身

    同一套模型权重驱动衡、巡、巧 3 种本体,能力在机器之间迁移。

  • 端侧闭环

    感知—决策闭环 30 Hz,离线可运行,数据不出厂区。

  • 真实数据

    12 万小时真实世界交互数据持续训练,越用越懂物理。

Architecture

观之,思之,行之

多模态感知

视觉、触觉、力觉与本体感受融为一体,把纷繁的世界读成可以推理的结构。

世界模型

行动之前,先在「心中」推演——预测接触、受力与后果,选择更稳妥的一步。

全身控制

毫秒级力控闭环,从迈步到捻指,动作平稳、柔顺、可被信任。

Day One

开箱即得

  • SDK

    Python 与 C++ 接口,开箱即可调用感知、导航与操作能力。

  • 仿真

    提供 MuJoCo 与 Isaac Sim 本体模型,先在仿真中验证,再上真机。

  • ROS 2

    原生 ROS 2 节点与消息定义,接入现有机器人软件栈。

  • 文档

    从开箱到二次开发的完整文档与示例代码。

Compatible生态兼容

  • ROS 2
  • MuJoCo
  • Isaac Sim
  • PyTorch

开发者Developers

格物开放平台

仿真场、数据工具链与开发套件,面向科研与产业伙伴开放。开发者中心正在建设中,欢迎先与我们联系,申请早期体验。

格物 · 洽谈Contact

与神机营聊聊格物

告诉我们您的场景与需求,我们将在 1 个工作日内与您联系。

Businessbd@shenjiying.com

意向产品 (可多选)

预计采购量

0 / 1000

浏览器未启用脚本时,提交会打开您的邮件客户端;也可以直接发邮件至bd@shenjiying.com。

提交成功

感谢您的关注,我们将在 1 个工作日内与您联系。