SDK
Python 与 C++ 接口,开箱即可调用感知、导航与操作能力。

壹 · 衡Positioning
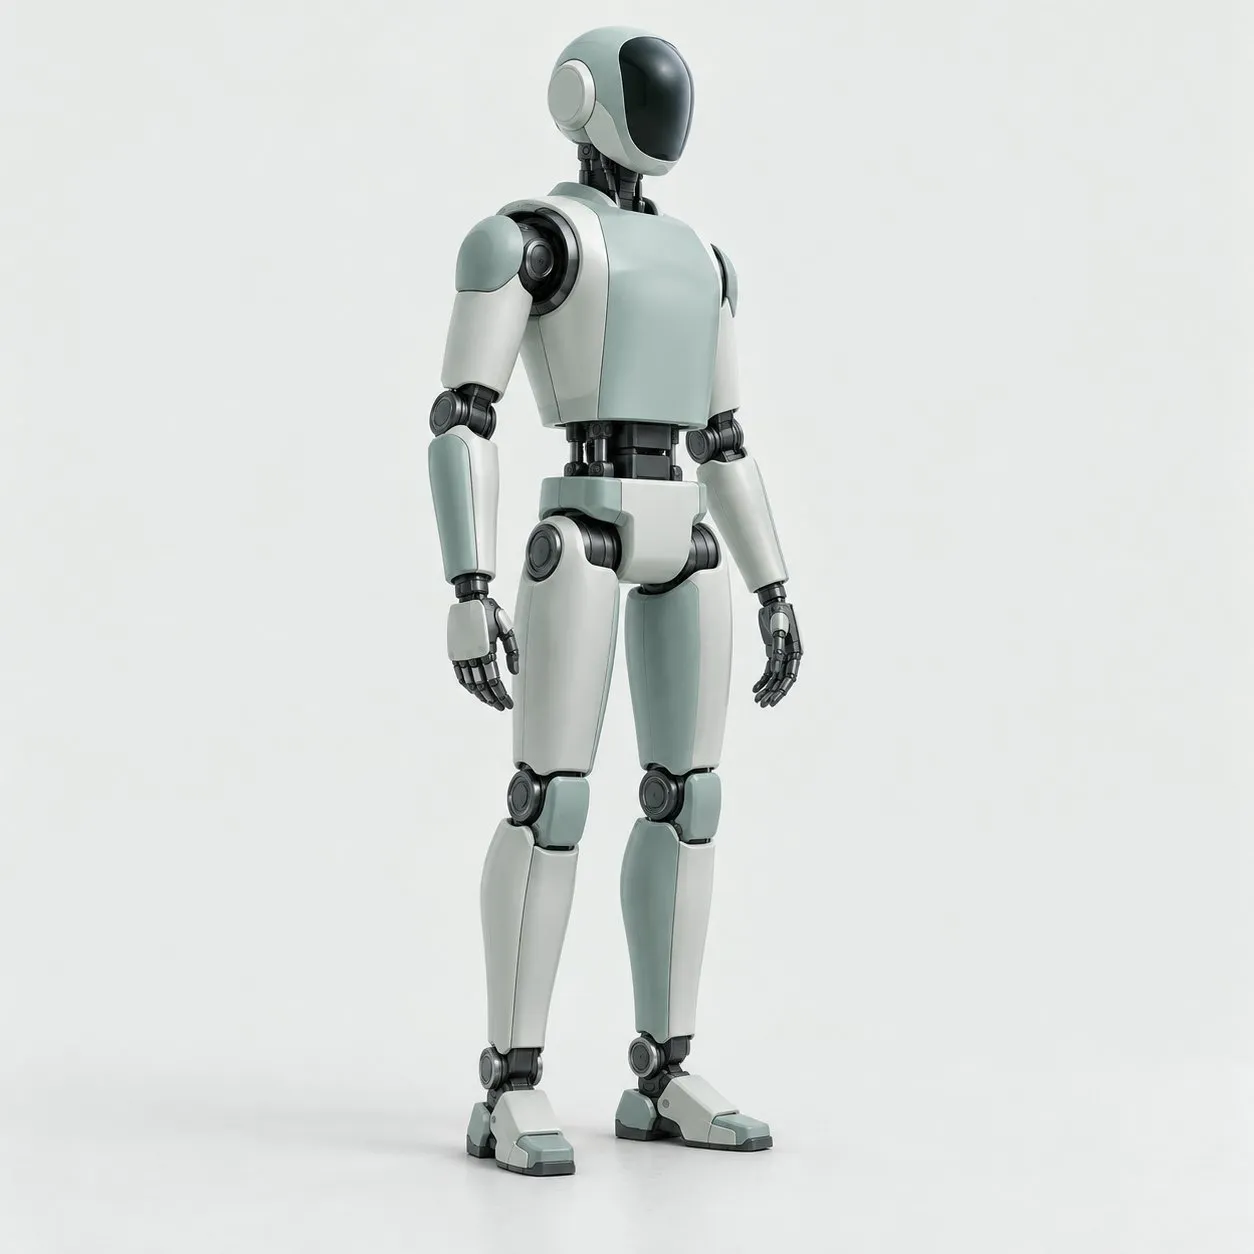
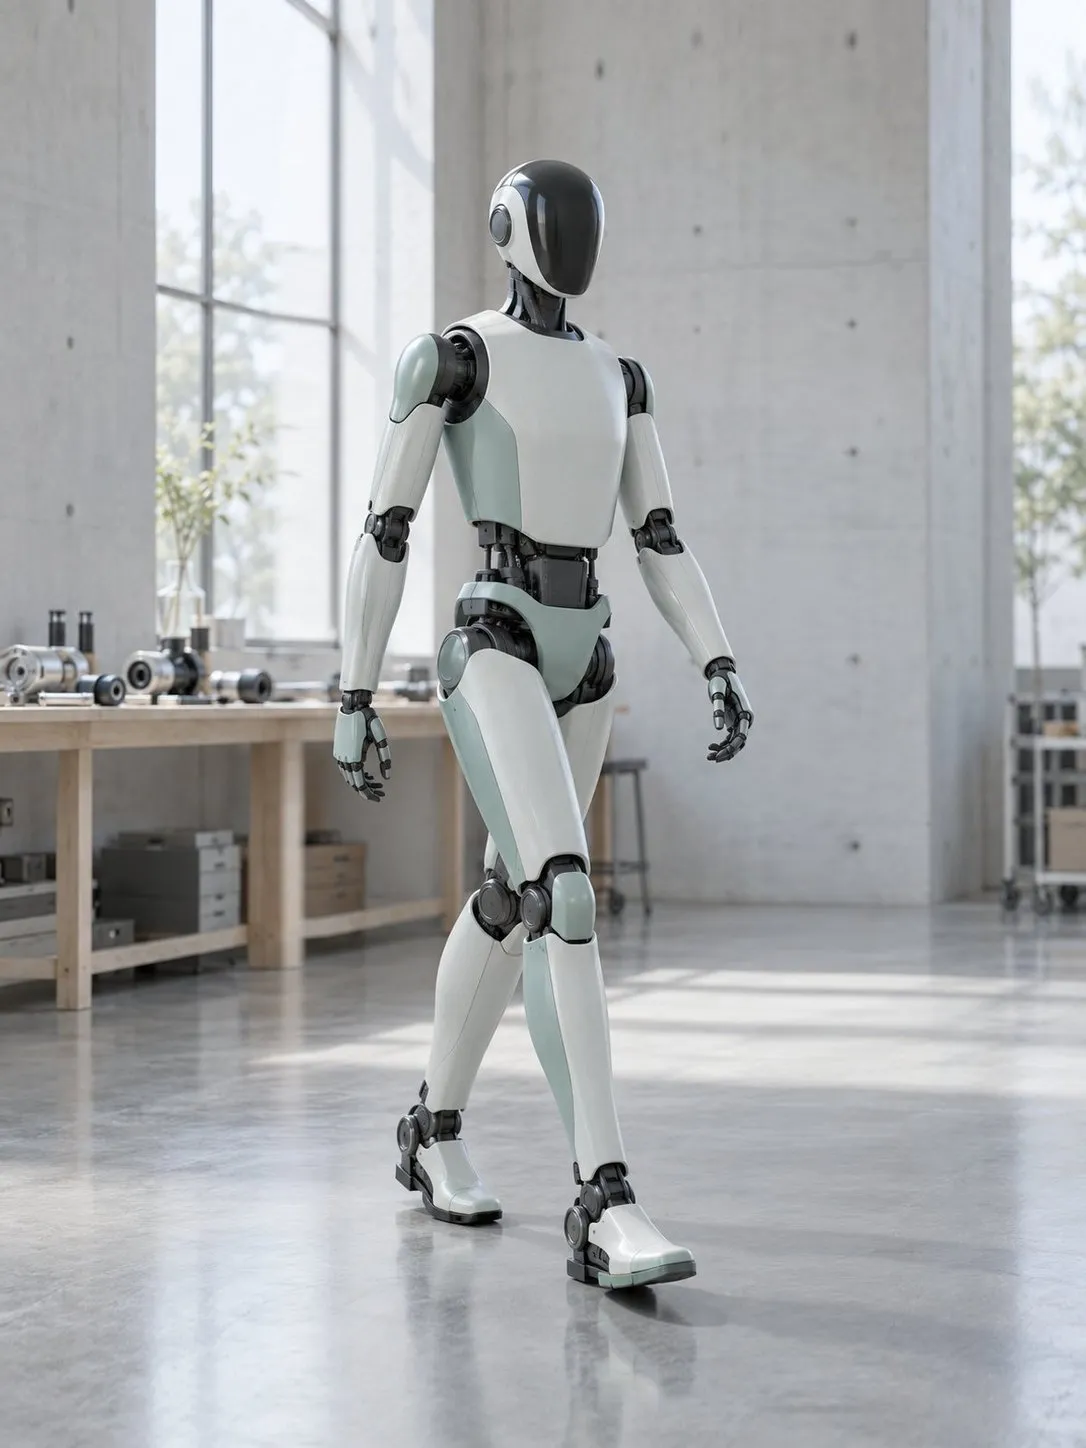
衡是神机营的通用人形机器人。它以人的尺度走进人的空间——穿过产线与楼梯,推开门,拿起工具;由格物大模型驱动,把示教过一次的动作,平稳地做上千万次。
Highlights
全身 43 个自由度,髋、膝、踝与双臂协同发力,跨越 20 cm 台阶如履平地。
1 kHz 全身力控闭环,受外力推搡后 0.3 s 内恢复站姿。
热插拔双电池,单次续航 4 h,换电不停机。
格物大模型端侧运行,示教 1 次即可泛化到同类任务,不必为机器改造产线。
衡 · 参数Specifications
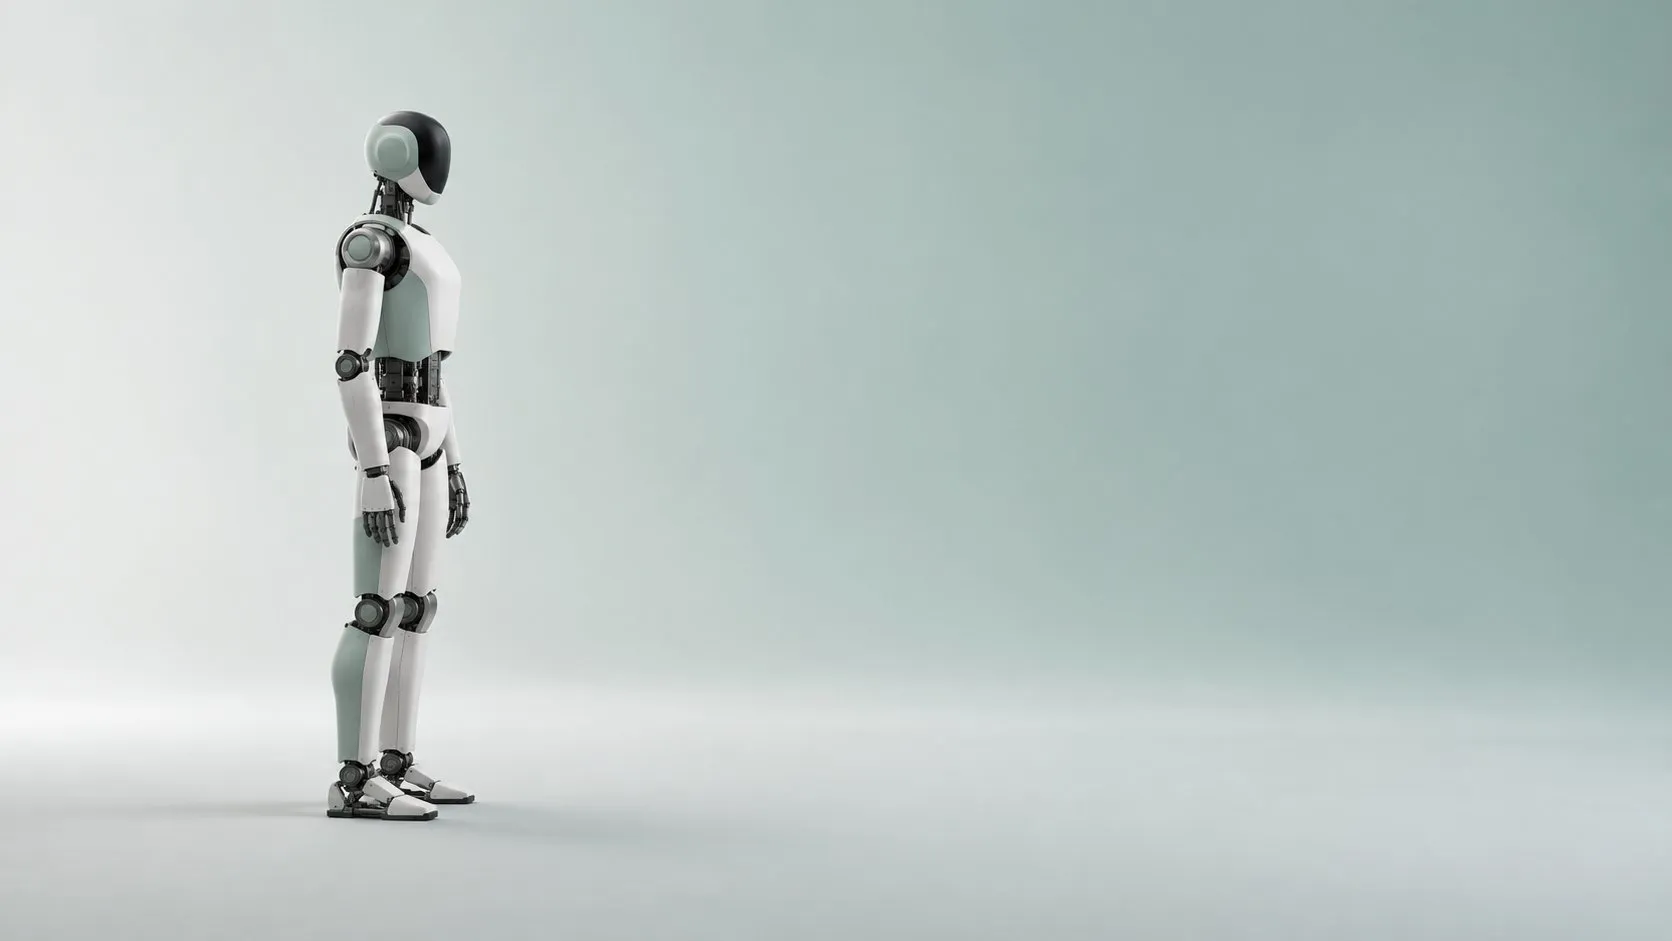
人形机器人,衡,平也。下表是主要参数,完整参数见规格书。
| 身高 | 172 cm |
|---|---|
| 整机重量 | 65 kg |
| 全身自由度 | 43 |
| 单臂额定负载 | 5 kg |
| 最大步行速度 | 1.5 m/s |
| 续航 | 4 h(热插拔换电) |
| 头部视觉 | 双目 RGB-D 相机 |
|---|---|
| 环境感知 | 360° 激光雷达 |
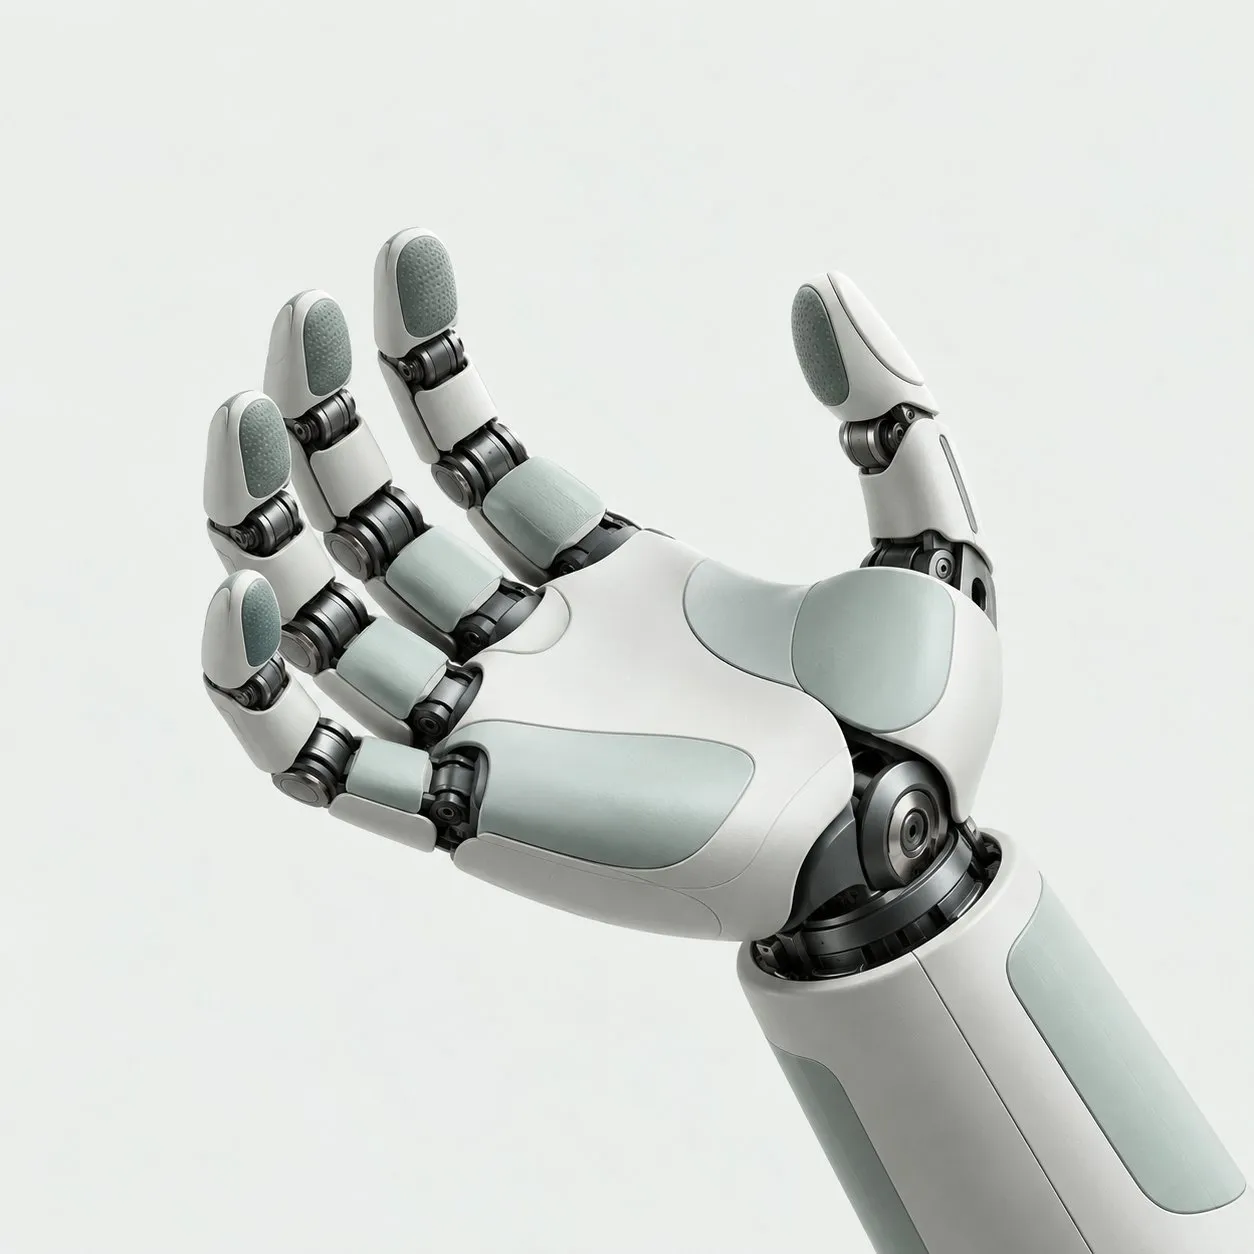
| 触觉 | 指尖触觉阵列 |
| 力觉 | 腕部六维力传感器 |
| 语音 | 六麦克风阵列 |
| 具身大模型 | 格物 GW-1(端侧部署) |
|---|---|
| 开发接口 | Python / C++ SDK |
| 中间件 | ROS 2 Humble |
| 仿真 | MuJoCo / Isaac Sim 本体模型 |
| 运维 | OTA 远程升级与诊断 |
Day One
Python 与 C++ 接口,开箱即可调用感知、导航与操作能力。
提供 MuJoCo 与 Isaac Sim 本体模型,先在仿真中验证,再上真机。
原生 ROS 2 节点与消息定义,接入现有机器人软件栈。
从开箱到二次开发的完整文档与示例代码。
Compatible生态兼容
资料下载Download