壹 / 肆 · 人形机器人

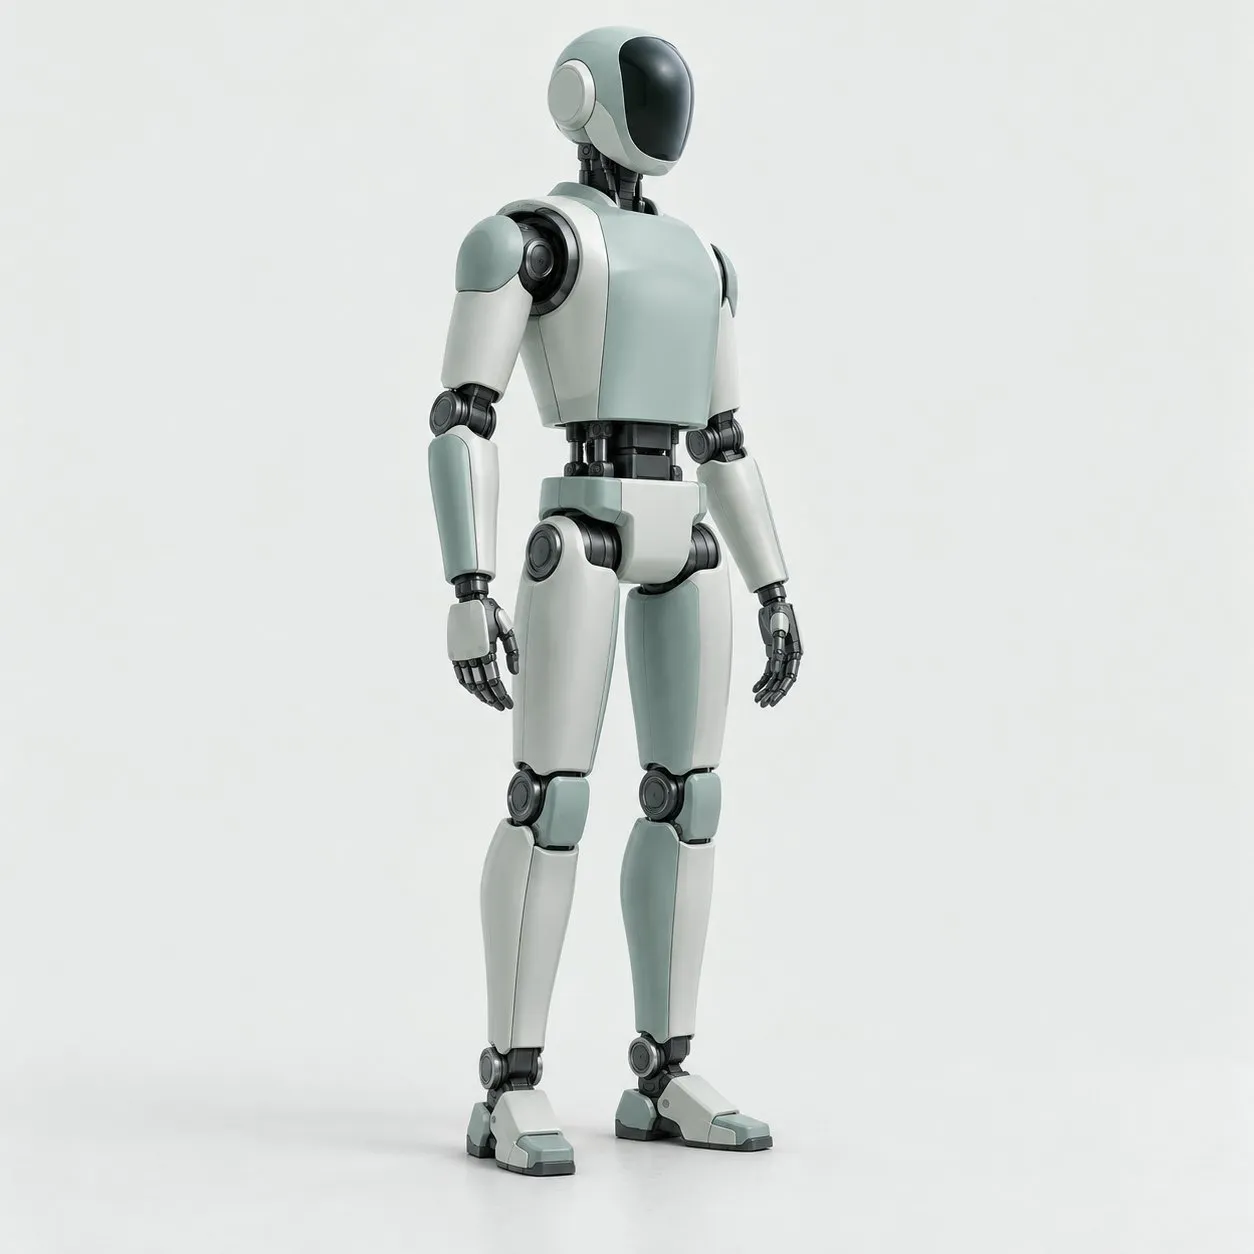
衡 衡,平也

双足立地,全身协同求衡。在为人而设计的空间里,自如行走、搬运与作业。

了解更多
衡 · 人形机器人

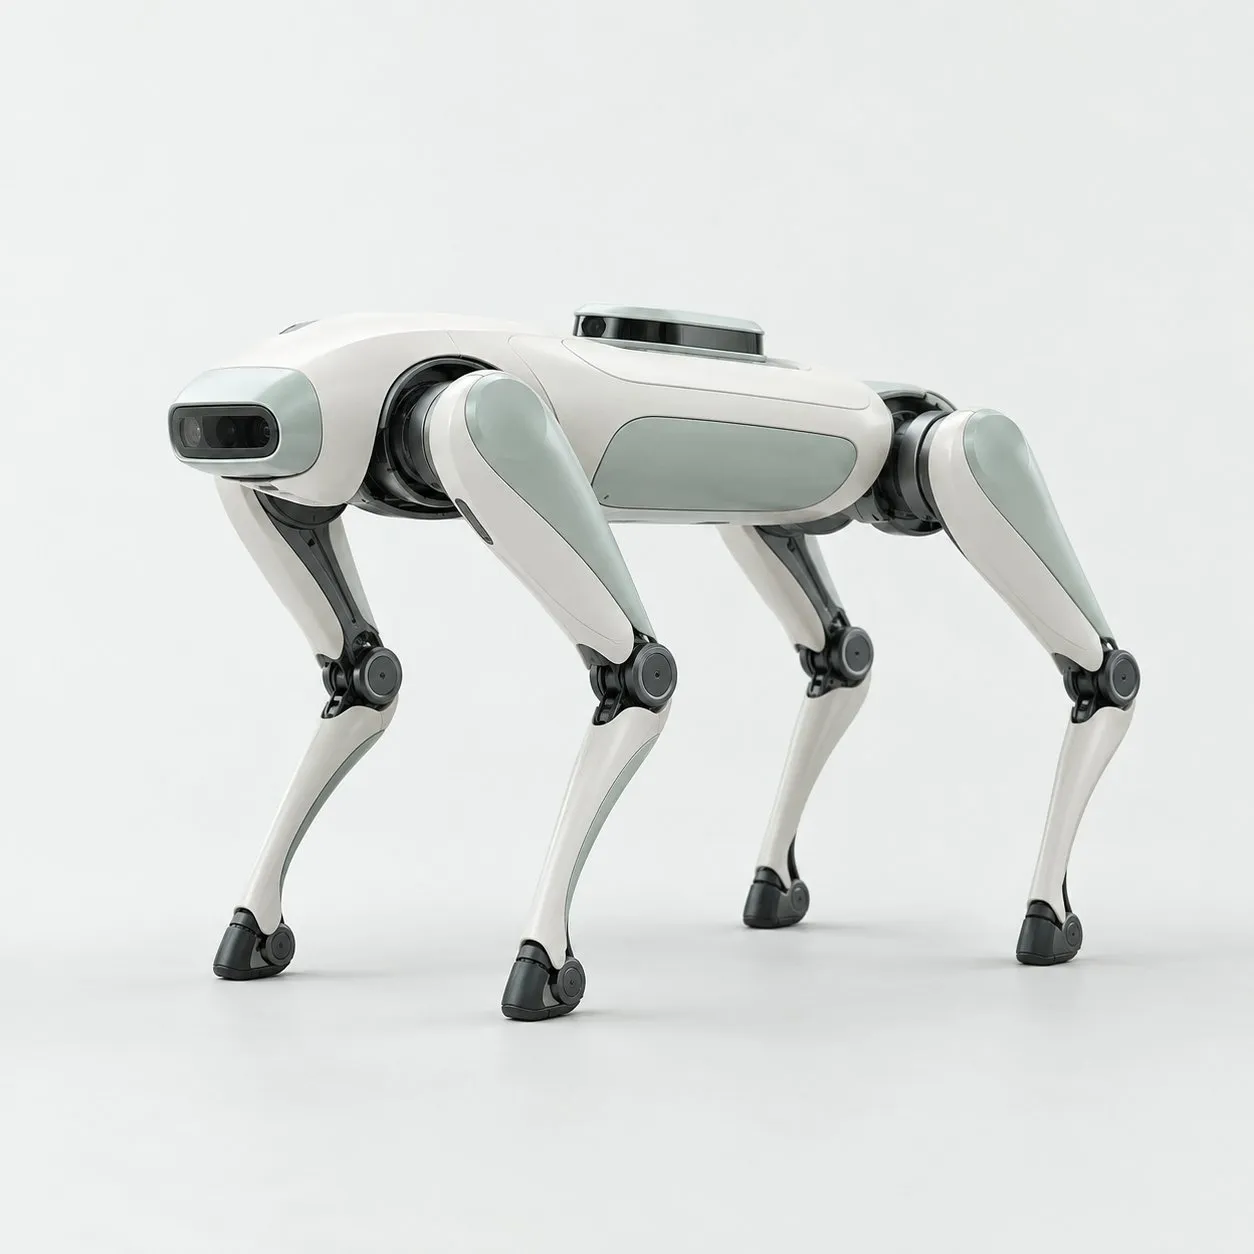
贰 / 肆 · 四足机器人

巡 巡,视行也

踏过台阶、碎石与积水,昼夜巡视变电站、管廊与园区。

了解更多
巡 · 四足机器人

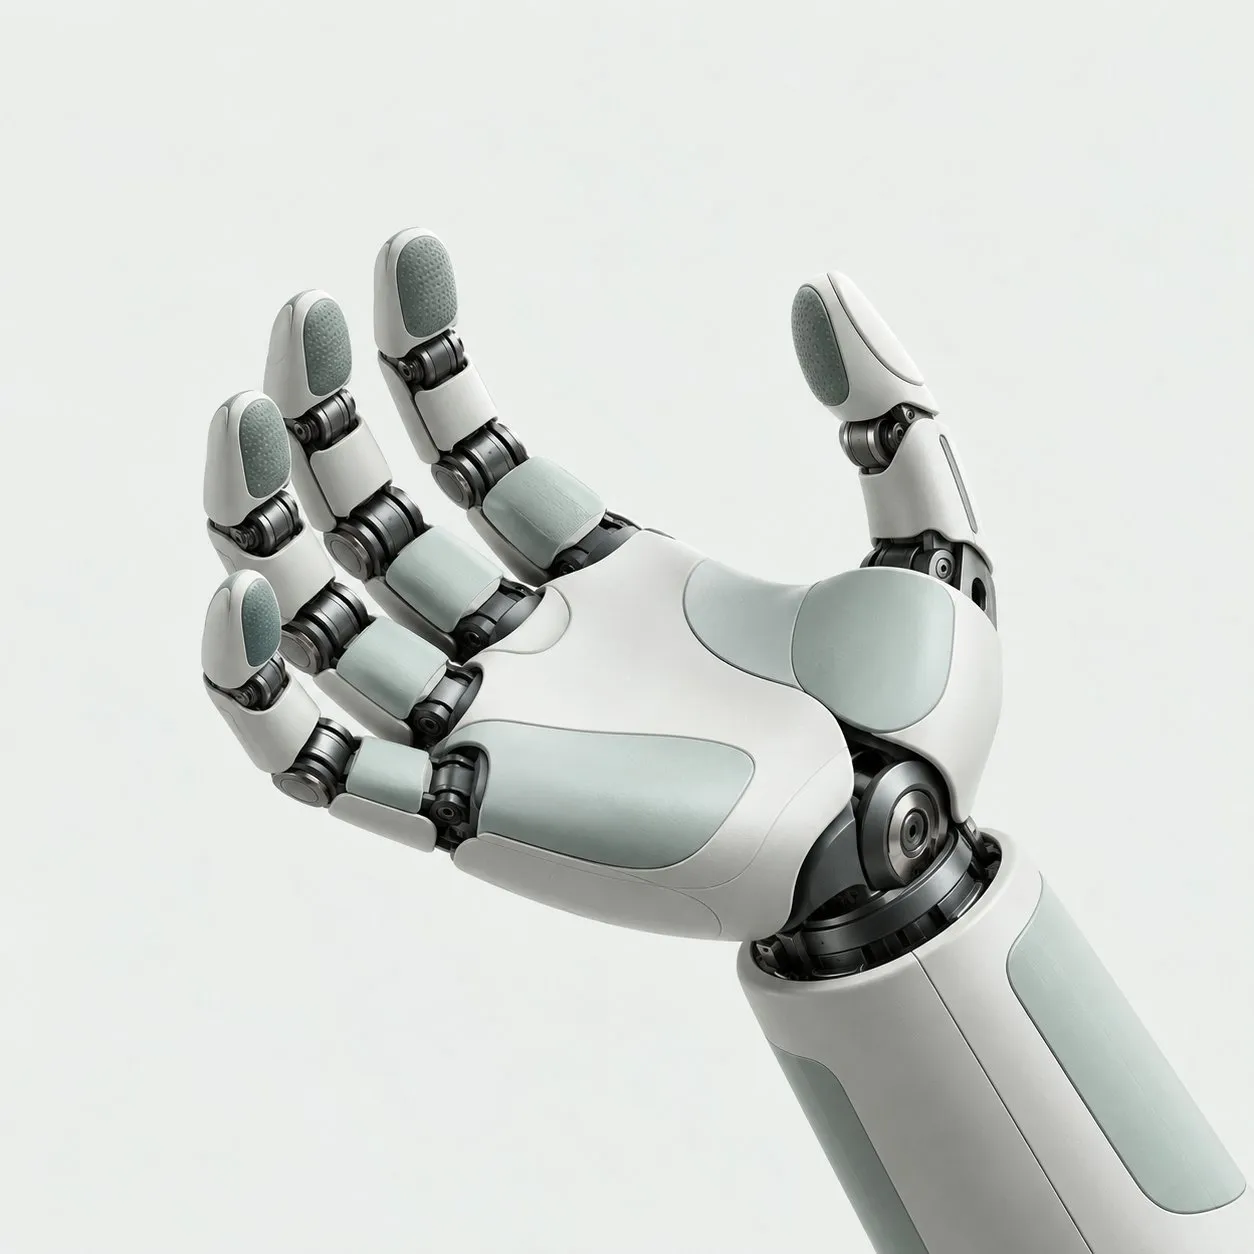
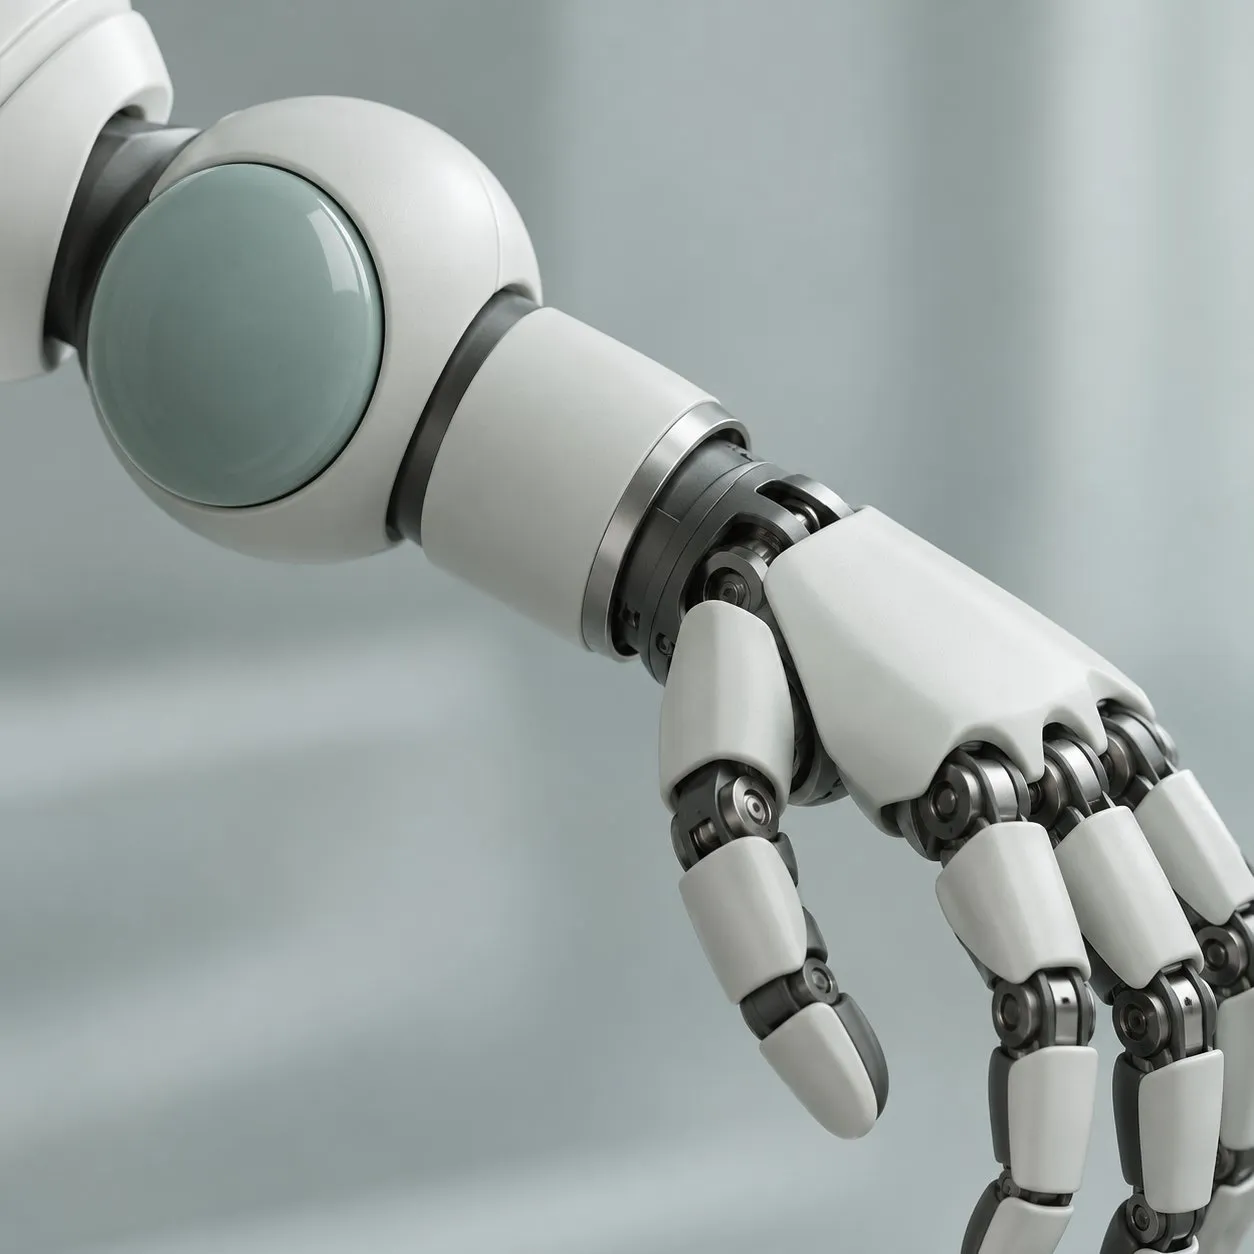
叁 / 肆 · 灵巧手与机械臂

巧 巧,技也

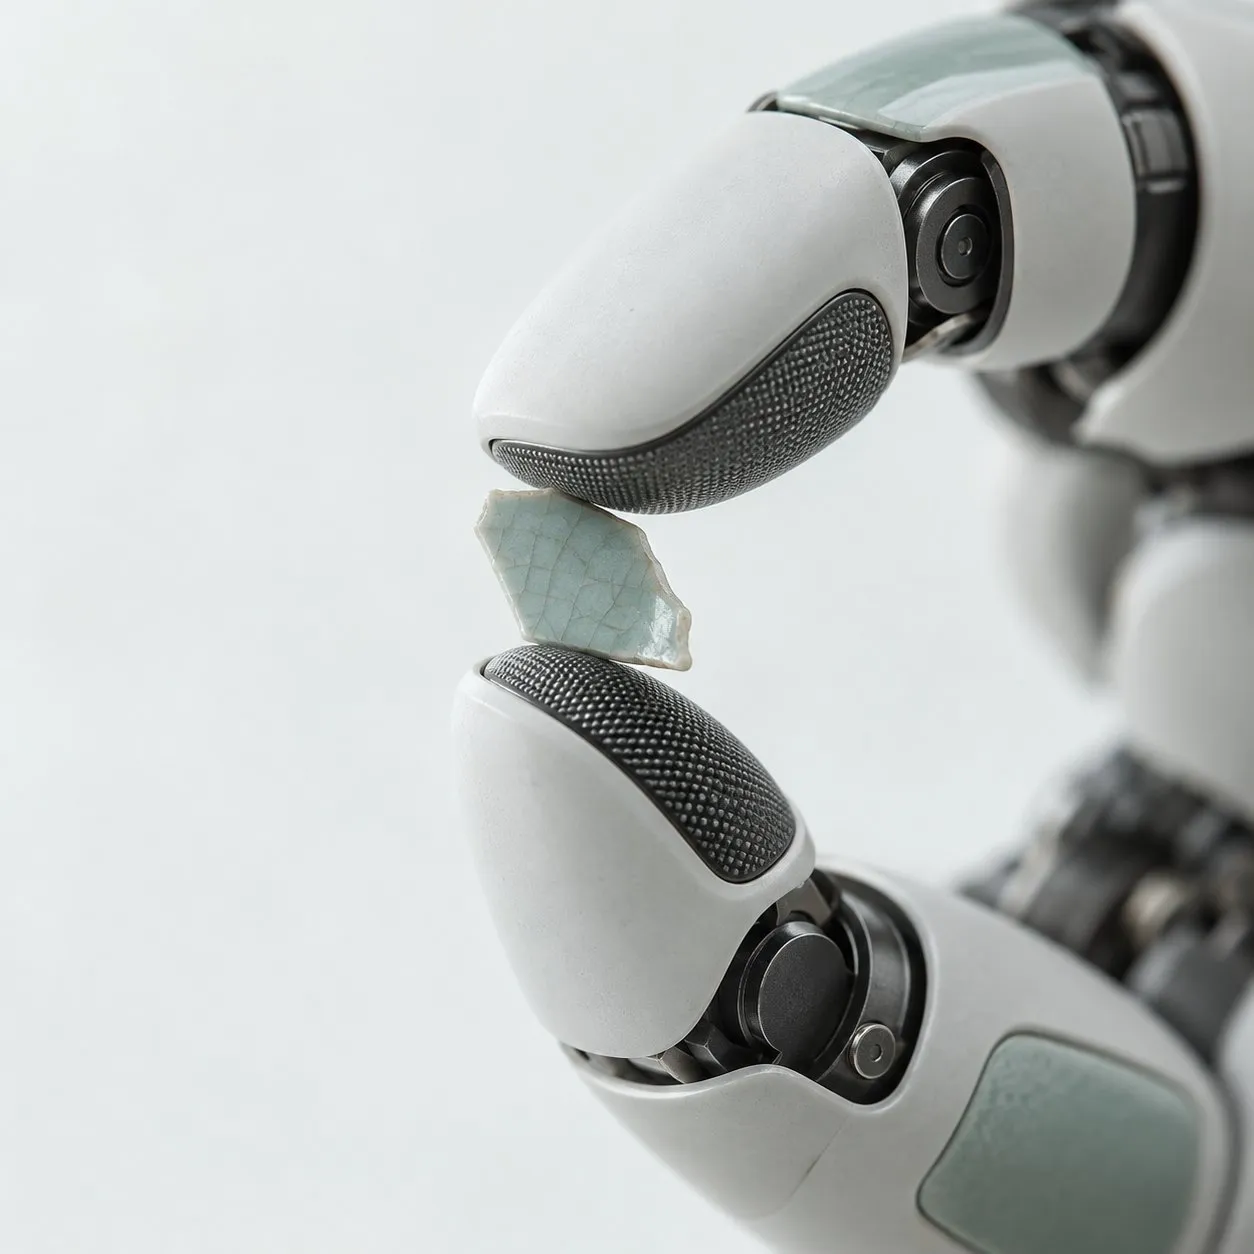
能托起一只宋瓷茶盏,也能拧紧一颗 M3 螺丝。

了解更多
巧 · 灵巧手与机械臂

肆 / 肆 · 具身大模型平台

格物 格,至也

一套权重,驱动三种身体;在一台机器上学会的能力,接入平台的机器都能复用。

了解更多
格物 · 具身大模型平台

灵巧手与机械臂 · 巧,技也

叁 · 巧Positioning

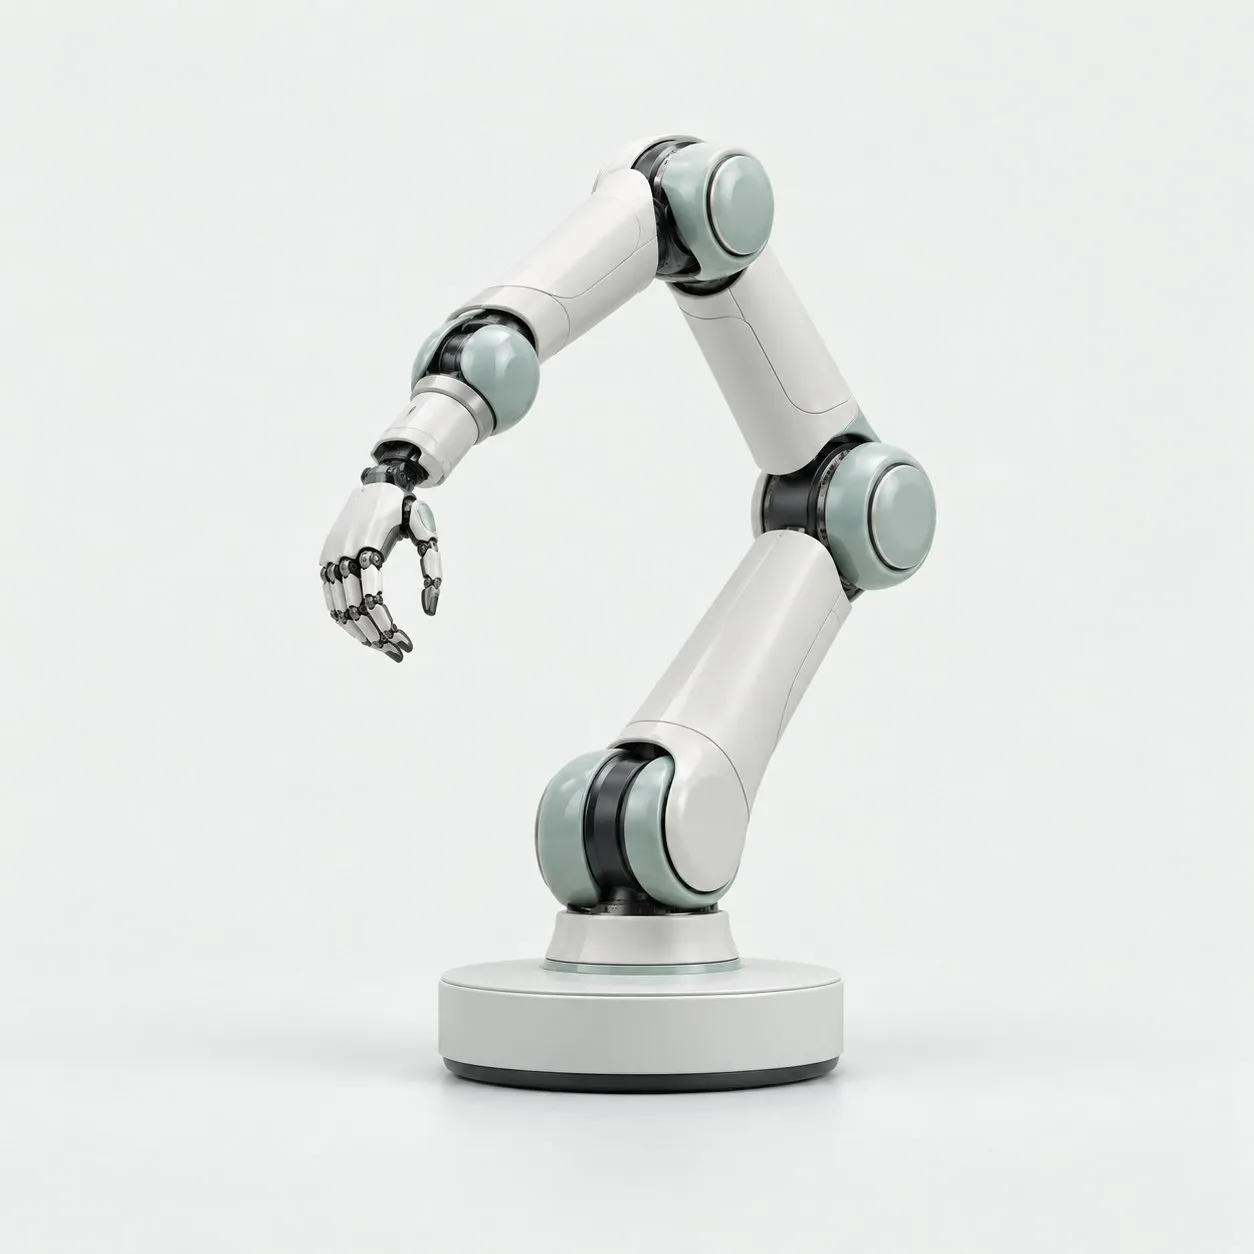
巧是神机营的灵巧操作家族:一只像人一样的手,一条稳而轻的臂。触觉与力觉从指尖贯穿到腕部,让精细装配、柔性抓取与器物搬运,都有分寸。

Highlights

分寸,在指尖

  • 类人灵巧

    单手 22 个自由度,五指独立驱动,捏、握、拧、按一气呵成。

  • 百毫牛级力控

    指尖力控精度 0.1 N,托起鸡蛋与宋瓷茶盏不留痕迹。

  • 即插即用

    标准法兰与通信接口,30 分钟完成上机标定。

Specifications
规格参数

巧 Q1 灵巧手巧 A1 机械臂

巧 Q1 灵巧手

  • 单手自由度

    22

  • 力控精度

    0.1 N

  • 指尖最大力

    15 N

  • 重量

    1.1 kg

  • 开合时间

    0.4 s

  • 触觉通道

    240

巧 A1 机械臂

  • 自由度

    7

  • 额定负载

    5 kg

  • 臂展

    850 mm

  • 重复定位精度

    ±0.03 mm

  • 自重

    14 kg

  • 防护等级

    IP54

下载规格书巧 · 规格书 · PDF · 1.4 MB